
LingBot-Map Vibe 项目
流式 3D 重建几何上下文 Transformer(蚂蚁灵波 / ECCV 2026 Best Paper Candid
LingBot-Map — 流式 3D 重建的几何上下文 Transformer
项目简介
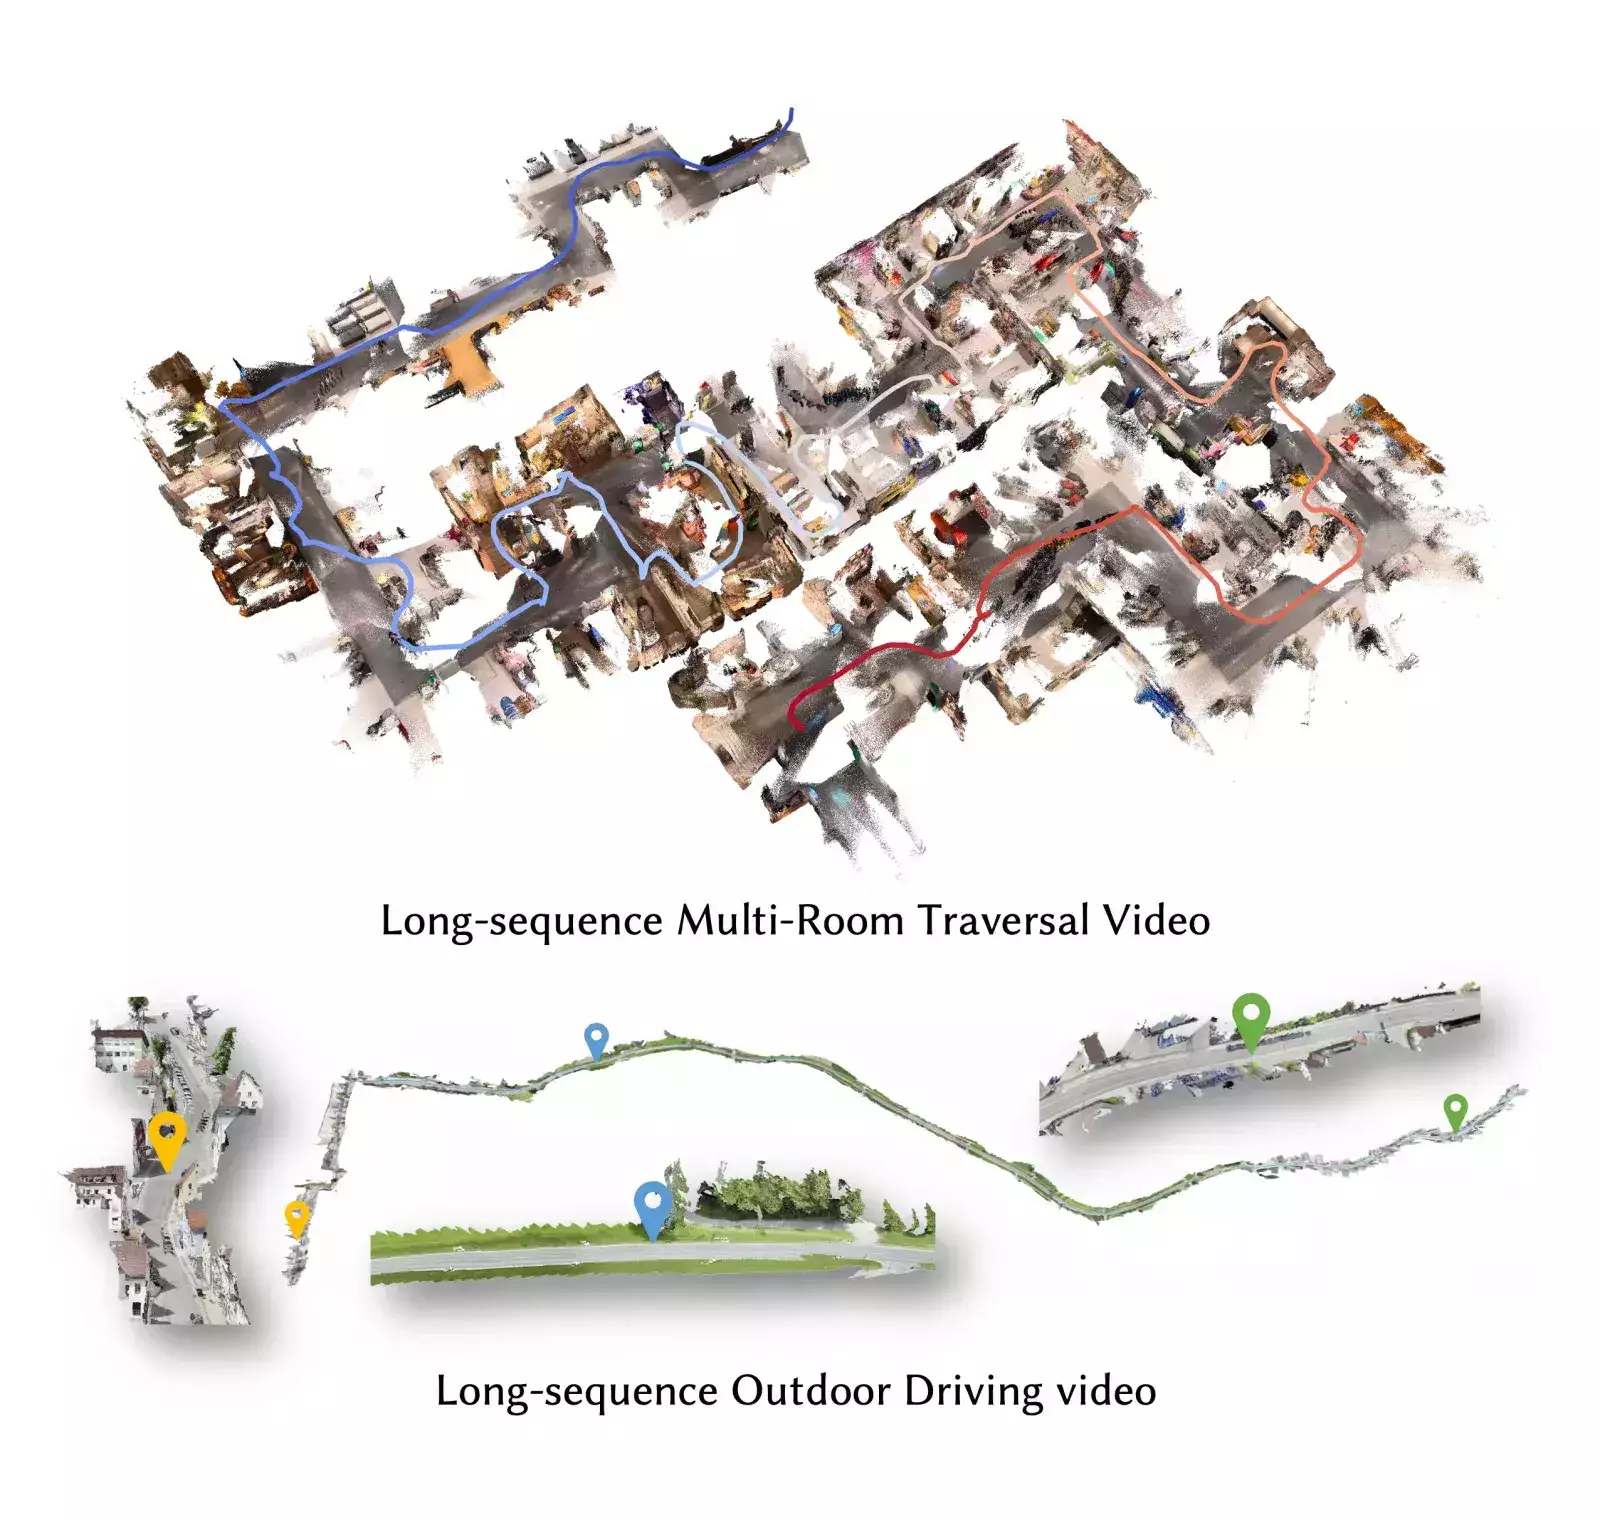
LingBot-Map 是蚂蚁集团旗下具身智能公司 Robbyant(蚂蚁灵波科技)发布的一个面向流式 3D 重建(Streaming 3D Reconstruction)的几何上下文 Transformer 基础模型,并以论文形式入选 ECCV 2026 Best Paper Award Candidate。它瞄准一个看似朴素却长期棘手的问题:当相机或机器人以 20 FPS 连续拍摄、序列长度轻松突破万帧时,传统 SLAM、NeRF、3DGS 迭代优化方法都会因为显存爆炸、累计漂移与无法实时而失效。LingBot-Map 用一个端到端的前馈(feed-forward)架构同时输出相机位姿与稠密深度图,配合团队独创的几何上下文注意力(Geometric Context Attention, GCA),让模型在万帧视频上保持稳定重建与接近常数级的内存占用,刷新了流式 3D 重建在多个公开基准上的 SOTA。
核心功能
- 几何上下文 Transformer(GCA):在一个流式框架内同时整合"坐标全局定位(anchor context)+ 局部几何(pose-reference window)+ 全轨迹压缩(trajectory memory)",彻底替代传统位姿图优化与手工回环检测,让长序列重建不再累积漂移。
- 高效率流式推理:基于 DINO 主干网络配合 FlashInfer paged KV cache attention 注意力,单卡在 518×378 分辨率、序列超过 10000 帧时仍稳定跑到约 20 FPS,单帧显存与算力消耗接近常数,是当前少有的"可实时、可长视频"前馈方案。
- 稠密几何输出与相机位姿同时回归:模型一次性输出相机位姿(c2w)与稠密深度图,无需后端 BA 优化;针对 KITTI、Oxford Spires、VBR、Droid-W、TUM-D、7-scenes、ETH3D、Tanks and Temples、NRGBD 等 9 个公开基准提供官方评测脚本与基线。
- 可扩展模型族:模型权重同时托管在 Hugging Face(
robbyant/lingbot-map)与 ModelScope(Robbyant/lingbot-map),并提供 Stage-1 训练检查点,可加载进 VGGT 模型做双向推理(c2w ↔ w2c),便于跨任务迁移与下游微调。 - 交互 Demo 与离线渲染闭环:内置
demo.py通过 viser 启动浏览器端实时 3D 可视化(默认http://localhost:8080),同时提供demo_render/batch_demo.py处理上万帧超长序列(官方示例:约 25000 帧 / 13 分钟室内漫游),并支持 sky masking、keyframe interval、windowed inference 等工程化参数。 - 完整的论文 + 技术报告双版本:会议版论文托管在
linzhuo.xyz/gct.pdf,技术报告版在 arXiv(编号 2604.14141),所有代码、权重、评测脚本与示例场景(courthouse / university / loop)都以 Apache-2.0 协议开源。
技术实现
LingBot-Map 的核心思路是把"记忆该记什么"作为可学习的结构问题,而不是把所有历史帧堆叠进 Transformer 的 KV cache。GCA 模块同时维护三个互补的上下文:anchor context 提供全局坐标系与尺度 grounding,相当于一张"全图地图";pose-reference window 维护当前帧附近的稠密局部几何,相当于短期视觉记忆;trajectory memory 把完整轨迹压缩为一组"per-frame 的紧凑 token",承担长期记忆职责。三者协同,让单帧的计算与显存开销几乎恒定,即使序列从几百帧扩展到一万帧也不爆炸。前端用 DINO 提取图像特征,交替堆叠 Frame Attention 与 GCA 层,最后接两个任务特定 head:一个预测相机位姿(c2w 矩阵),另一个预测稠密深度图。推理时配合 FlashInfer(paged KV cache attention,可选 fallback 到 PyTorch SDPA),BF16 精度 + --compile 后可观测到稳定 20 FPS。整个项目用 PyTorch 2.8.0 + CUDA 12.8 + Kaolin(仅 batch renderer 需要)训练,pip install 即可跑通 demo。
快速上手
- 克隆仓库并创建 conda 环境:
git clone https://github.com/Robbyant/lingbot-map && conda create -n lingbot-map python=3.10 -y && conda activate lingbot-map。 - 安装 PyTorch 2.8.0(CUDA 12.8 wheel)+ lingbot-map 本体:
pip install torch==2.8.0 torchvision==0.23.0 --index-url https://download.pytorch.org/whl/cu128 && pip install -e .。 - (推荐)安装 FlashInfer 启用 paged KV cache attention:
pip install --index-url https://pypi.org/simple flashinfer-python;追求极致速度可追加flashinfer-jit-cache。 - 从 Hugging Face 或 ModelScope 下载模型权重到本地,例如
models/lingbot-map.pt;然后跑示例场景:python demo.py --model_path /path/to/lingbot-map.pt --image_folder example/courthouse --mask_sky,浏览器打开http://localhost:8080即可看到交互式 3D 重建结果。
适用人群
- 机器人 / 自动驾驶 / AR 感知团队:需要为长序列视觉里程计、3D 重建找到可以替代传统 SLAM / NeRF 的实时前馈方案。
- 3D 视觉研究者:关注 VLM/Spatial AI、几何基础模型、神经 SLAM 的学生与研究员,做下游 benchmark 与 fine-tune。
- 数字孪生与城市建模团队:需要对 KITTI、Oxford Spires、Tanks and Temples 等大规模街景 / 室内数据集做高效几何重建的研究者。
- AI Agent / Vibe Coding 玩家:用 Python 脚本一键起可视化的 3D 重建 demo,用 ECCV Best Paper Candidate 的代码"vibe 出来"自己的三维应用。
团队信息

评论与建议
登录 后参与评论或提建议