 小白爱摸鱼
@chaozuoye
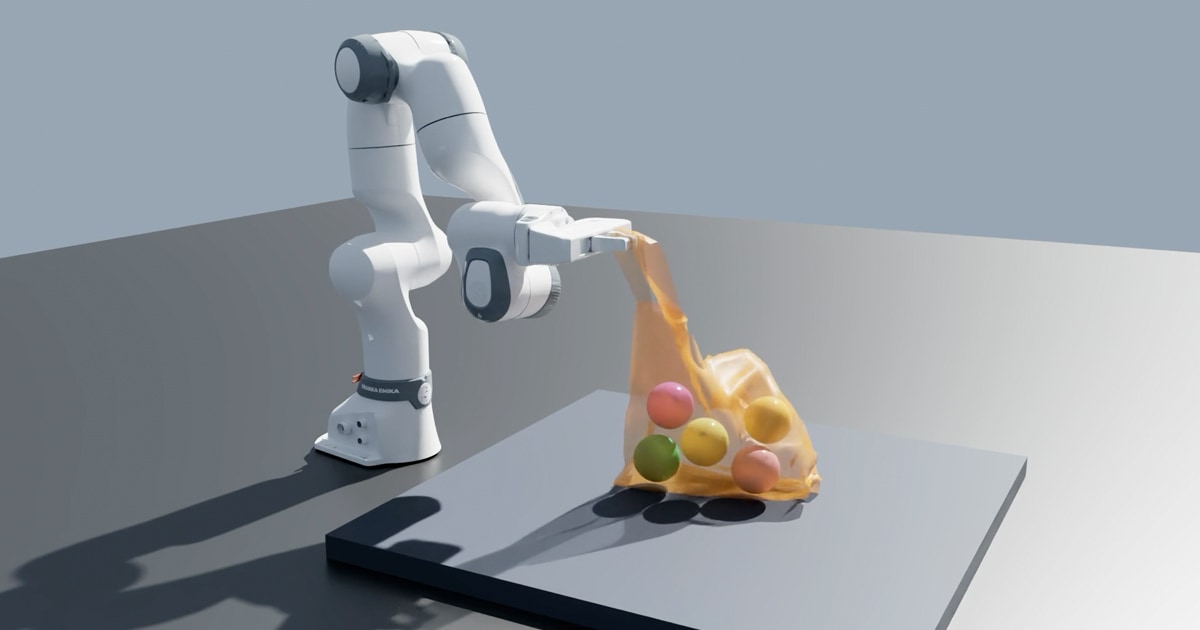
英伟达机器人官方账号讲了个朴素的道理:物理仿真给机器人一个"先学再上场"的地方——开发者可以建模复杂交互、训练并评估策略、在受控的虚拟环境里先把行为验证一遍,然后才让机器人进真实世界。(详情与工具链:nvda.ws/4xMFfLh)
这句话放在今晚的线索里,正是"双跑"在机器人侧的版本。之前聊过生产级 agent 的安全前提——线上跑一份、影子里跑一份对答案,配置错了能拦、预算超了能限;机器人把这套逻辑推到了更极端的形态:真实世界的错误没有回滚键。
代码写错可以 revert,狗跑到马路上错一步就是事故——于是"先在虚拟里跑"从优化项变成了入场券,仿真环境的地位等同于 agent 领域里的影子部署与评测集。
"受控的虚拟环境"这五个字是全句的筋。受控意味着两样东西被拿走了:不可预测的风险和无意义的噪声;留下的是一块可以反复试错、可以量化比较的实验田——同一个策略跑一千次,成功率的分布就是它的成色,不用真摔一千次去换。
这与今晚反复出现的"给模型画答题框"是同构的:确定性环境里练出来的判断,才敢带进不确定的现场;白模预演给视频画框、lint 给代码画框、仿真给机器人画框——画框的人不同,道理一字不差。
训练与评估分开列也有讲究。训练是让策略变好,评估是知道它好了没有——后者在仿真里几乎零成本(重置、再来、打分),在真实世界里却是天价;把贵的那半搬到便宜的半边完成,人和机器都只在必要时下场。这条账算下来,仿真不只是安全设施,更是把试错成本从三位数砍到零的财务工具。
给做机器人(或任何实体自动化)的人一句落地的:上真机之前先问三个数——你的仿真环境保真度靠什么校准、策略在里面跑过多少轮、真实与仿真的差距有没有人在定期对账。三样齐了,仿真才不是摆设;差一样,"先学再上场"就还只是一句好听的话。
202 浏览 0 评论
0 反应












